Ein falsch gewählter Sensor kostet selten nur den Sensor selbst. Wenn ein induktiver Sensor zur Erkennung von Kunststoffteilen verbaut wird oder ein optisches System in einer staubintensiven Gießerei ohne Schutzmaßnahmen arbeitet, entstehen Ausfallzeiten, Nacharbeiten und im schlechtesten Fall eine komplette Neu-Installation. Das lässt sich vermeiden, wenn die Beschaffungsspezifikation auf dem physikalischen Funktionsprinzip basiert und nicht auf dem nächstverfügbaren Produkt im Katalog.
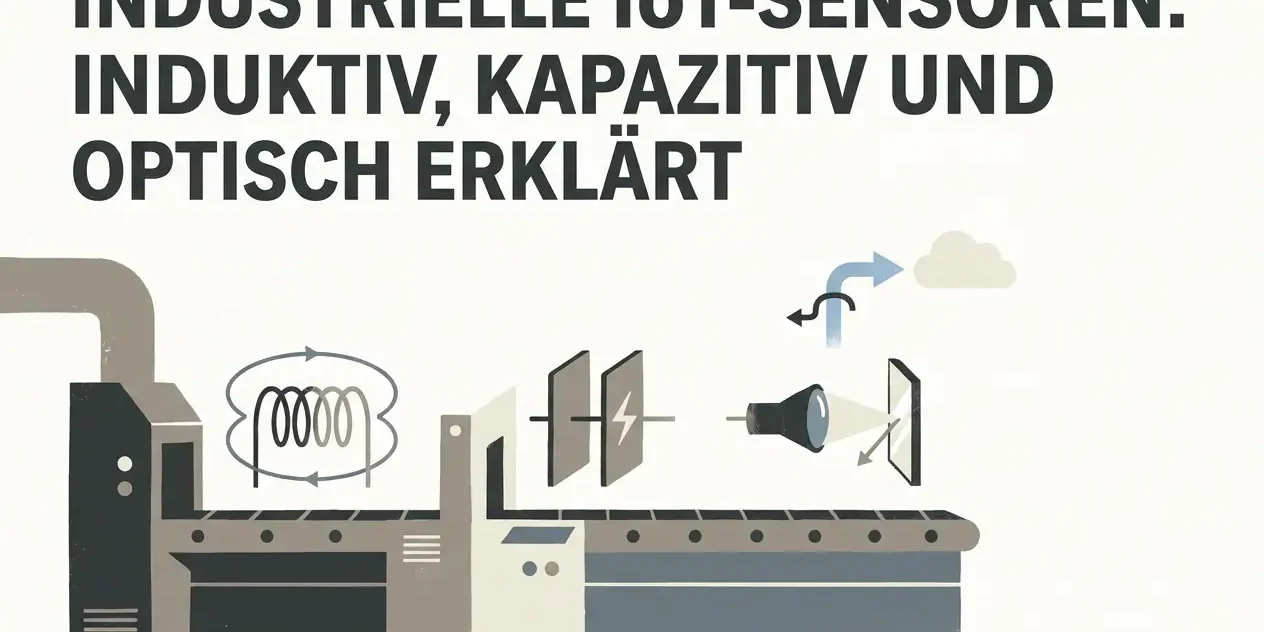
Dieser Artikel erklärt die drei dominierenden Sensorfamilien der industriellen Automatisierung: induktive, kapazitive und optische Sensoren. Angefangen bei der induktiver Sensor Funktion, also dem elektromagnetischen Feldprinzip zur berührungslosen Metallerkennung, über die elektrostatische Feldmessung kapazitiver Systeme bis hin zur lichtbasierten Objekterkennung optischer Sensoren. Für jede Technologie werden die physikalischen Grundlagen, typische Einsatzfelder, bekannte Versagensmodi sowie die Grenzen des jeweiligen Messprinzips behandelt. Abschließend folgen ein direkter Technologievergleich, ein Überblick über relevante IP-Schutzklassen sowie eine praxisnahe Checkliste für die Spezifikationserstellung. Ziel ist eine fundierte Entscheidungsgrundlage, bevor der erste Produktkatalog aufgeschlagen wird.
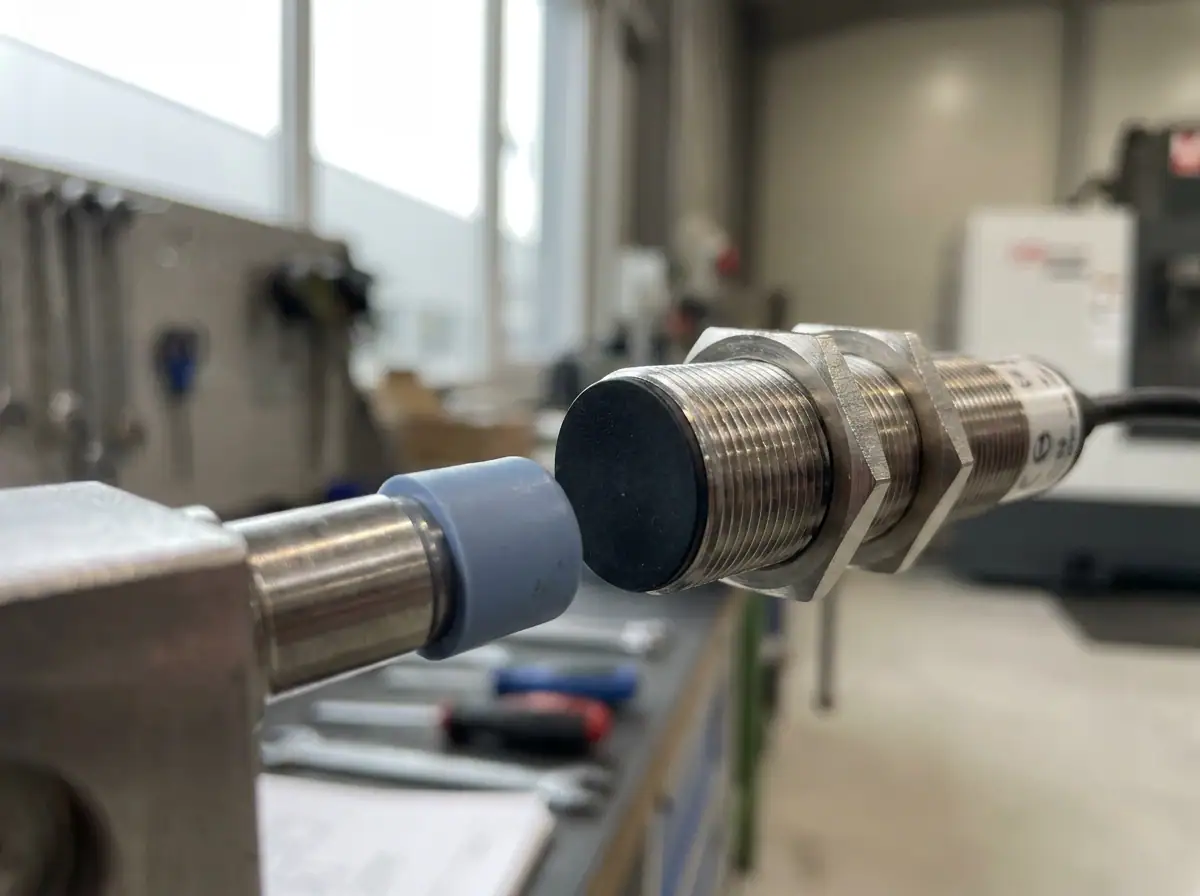
Warum das Funktionsprinzip über den Projekterfolg entscheidet
Welcher Sensor für welche Aufgabe: Diese Frage klingt einfach, hat aber direkte Konsequenzen für Produktionsverfügbarkeit, Wartungskosten und Projektlaufzeit. Induktive, kapazitive und optische Sensoren erkennen jeweils grundlegend unterschiedliche physikalische Phänomene, und ihre Versagensmodi überlappen sich nicht. Ein induktiver Sensor reagiert ausschließlich auf leitfähige Metalle. Ein kapazitiver Sensor misst Änderungen im elektrostatischen Feld und erfasst damit auch Flüssigkeiten, Pulver und Kunststoffe. Ein optischer Sensor nutzt Licht zur berührungslosen Erkennung und arbeitet materialunabhängig, ist aber empfindlich gegenüber Staub und Verschmutzung.
Ein falsch gewählter Sensor erzeugt nicht nur Messfehler. Er kann eine gesamte Produktionslinie zum Stillstand bringen, und ein nachträglicher Tausch nach der Installation verursacht Kosten, die weit über den Sensorpreis hinausgehen: Montageaufwand, Neuverdrahtung, Stillstandszeiten und Neukalibrierung der Plattform.
Beschaffungsingenieure, die das physikalische Funktionsprinzip verstehen, können Spezifikationen schreiben, die Zielmaterial, Umgebungsbedingungen und Ausgabeprotokoll von Anfang an korrekt verknüpfen. Für industrielle IoT-Sensoren gilt dabei ein höherer Maßstab als im Labor: Präzision und Langlebigkeit unter rauen Betriebsbedingungen sind Pflicht, keine Option. Die richtige Auswahl reduziert Wartungsaufwand und Betriebsrisiko erheblich.
Dieser Artikel behandelt alle drei Sensorfamilien nach dem gleichen Schema: Funktionsprinzip, typische Einsatzfelder, Versagensmodi und ihre Konsequenzen für die Spezifikation. Eine Übersicht der kompatiblen Hardwareoptionen findet sich im IoT-Sensorkatalog.
Induktive Sensoren: Funktionsprinzip und Einsatzfelder
Induktive Sensoren erkennen ausschließlich metallische Objekte – eine physikalische Grundbedingung, keine Einschränkung des Herstellers. Geregelt durch DIN EN IEC 60947-5-2:2021-04, gehören sie zu den robustesten Sensorfamilien der Industrieautomation: keine beweglichen Teile, kein Verschleiß, unempfindlich gegenüber nichtmetallischen Verschmutzungen.
Für die Spezifikation bedeutet das eine direkte Konsequenz: Wenn das Zielobjekt kein Metall ist, schaltet der Sensor nicht. Kunststoff, Glas, Holz, Flüssigkeiten – alle werden vollständig ignoriert. Diese Materialgebundenheit ist keine Fehlerquelle, sondern das Messprinzip selbst.
In industriellen IoT-Umgebungen punkten induktive Sensoren durch hohe Schaltfrequenzen, lange Lebensdauer und störungsfreien Betrieb auch bei Öl, Spänen und mechanischen Vibrationen. Die berührungslose Detektion funktioniert zudem durch nichtmetallische Schutzverkleidungen hindurch, was robuste Einbaulösungen in rauer Umgebung ermöglicht.
Die folgenden Abschnitte erläutern das elektromagnetische Messprinzip, typische Einsatzfelder und die Versagensmodi im Detail.
Wie das elektromagnetische Feld Metall erkennt
Die Spule im Sensorkopf wird von einem Oszillator mit Hochfrequenzstrom gespeist und erzeugt dadurch ein elektromagnetisches Wechselfeld vor der Sensoroberfläche. Dieses Feld bleibt stabil, solange kein leitfähiges Material in die Reichweite eintritt.
Sobald ein Metallobjekt in das Feld gelangt, werden im Zielmaterial Wirbelströme induziert. Diese Wirbelströme erzeugen ein Gegenfeld, das dem ursprünglichen Sensorfeld Energie entzieht. Die Folge: Die Schwingungsamplitude des Oszillators nimmt messbar ab und die Induktivität der Spule verändert sich. Ein nachgeschalteter Auswertekreis überwacht diese Änderung kontinuierlich und schaltet bei Überschreitung eines definierten Schwellenwerts ein digitales Ausgangssignal, ganz ohne physischen Kontakt zwischen Sensor und Objekt.
Korrekturfaktoren nach Metallart sind bei der Spezifikation zwingend zu berücksichtigen. Ferromagnetisches Eisen erzeugt starke Wirbelströme und wird daher auf der vollen Nennansprechweite erkannt. Aluminium und Kupfer sind zwar elektrisch gut leitfähig, aber nicht ferromagnetisch; ihre Wechselwirkung mit dem Feld ist schwächer. Der effektive Schaltabstand kann bei Aluminium auf 40 bis 50 Prozent des Nennwerts sinken. Hersteller geben diese materialspezifischen Korrekturfaktoren gemäß DIN EN IEC 60947-5-2 in den technischen Datenblättern an; wer sie ignoriert, riskiert Detektionslücken nach der Montage.
Ein praktischer Vorteil: Das Wechselfeld durchdringt nichtmetallische Materialien wie Kunststoffgehäuse, Keramikverkleidungen oder Schutzrohre nahezu verlustfrei. Sensoren können dadurch bündig hinter einer Schutzwand eingebaut werden, ohne dass die Detektionsleistung wesentlich leidet. Das ermöglicht robuste, hygienisch geschlossene Einbaulösungen in rauer Industrieumgebung.
Typische Einsatzfelder induktiver Sensoren
Dieses Funktionsprinzip macht induktive Sensoren in der Praxis besonders vielseitig einsetzbar, überall dort, wo metallische Ziele unter rauen Bedingungen zuverlässig erkannt werden müssen.
Werkzeugmaschinenpositionierung: An CNC-Maschinen und Bearbeitungszentren überwachen induktive Sensoren die Endlagen von Metallschlitten, Spindeln und Greifern. Da kein physischer Kontakt entsteht, gibt es keinen mechanischen Verschleiß, und die Positionswiederholgenauigkeit bleibt über Millionen von Schaltzyklen stabil.
Förderbanddetektion: In der Montage- und Verpackungsautomation erkennen induktive Sensoren metallische Werkstückträger oder Bauteile auf Transportstrecken zuverlässig, auch bei Öl, Kühlmittel oder Metallstaub in der Umgebung, die andere Sensortypen stören würden.
Automations-Gating: Bearbeitungszellen werden erst freigegeben, sobald ein metallisches Bauteil korrekt positioniert ist. Der induktive Sensor fungiert hier als Positionsbestätigung; bei fehlendem oder falsch ausgerichtetem Teil bleibt die Zelle verriegelt.
Drehzahl- und Winkelerfassung: Induktive Sensoren zählen Metallzähne an Zahnrädern oder Lochscheiben und liefern so präzise Drehzahl- und Positionswerte für Antriebe und Fördertechnik.
IoT-Integration: Über Modbus RTU/TCP oder digitale I/O-Schnittstellen lassen sich induktive Sensoren direkt an industrielle Monitoring-Plattformen anbinden. Schaltfrequenzen und Positionsstatus erscheinen dann in Echtzeit im Dashboard. Wer prüfen möchte, welche Plattformkriterien dabei entscheidend sind, findet in diesem Leitfaden zu IoT-Monitoring-Plattformen für Gebäude: Fünf Auswahlkriterien für Facility- und Energiemanager eine strukturierte Entscheidungsgrundlage, die sich auf industrielle Umgebungen übertragen lässt.
Versagensmodi und Grenzen induktiver Sensoren
So nützlich induktive Sensoren in den beschriebenen Anwendungen auch sind, ihre Stärken haben klare physikalische Grenzen, die beim Schreiben einer Spezifikation bekannt sein müssen.
Keine Reaktion auf nichtmetallische Materialien. Kunststoff, Holz, Glas und Flüssigkeiten erzeugen keine Wirbelströme und bleiben für den Sensor vollständig unsichtbar. Ein induktiver Sensor an einem Kunststoffbauteil liefert schlicht kein Ausgangssignal, ohne Fehlermeldung, ohne Hinweis. Die Anlage steht, und die Ursache ist nicht sofort offensichtlich.
Metallspäne und leitfähige Ablagerungen im Erfassungsbereich wirken wie ein permanentes Zielobjekt. Der Sensor schaltet dauerhaft, obwohl kein definiertes Werkstück vorhanden ist. In zerspanenden Fertigungsumgebungen ist dieses Szenario kein Ausnahmefall, sondern ein planbares Risiko.
Eingeschränkte Reichweite bei Nichteisenmetallen. Aluminium- und Kupferziele erfordern einen deutlich reduzierten Schaltabstand im Vergleich zu Eisen. Viele Hersteller geben Korrekturfaktoren an; wird das bei der Montageplanung ignoriert, ergibt sich eine zuverlässige Detektion erst bei Abständen, die mechanisch nicht realisierbar sind.
Oszillatorinterferenz bei enger Montage. Mehrere induktive Sensoren mit zu geringem Abstand zueinander beeinflussen sich gegenseitig über ihre elektromagnetischen Felder. Die Mindestabstände aus dem Herstellerdatenblatt müssen in die mechanische Layoutplanung einfließen.
Spezifikations-Hinweis: Besteht das Zielobjekt nicht aus Metall oder kommen in der Umgebung regelmäßig leitfähige Partikel vor, ist ein anderer Sensortyp zu wählen. Der nächste Abschnitt zeigt, wo kapazitive Sensoren diese Lücke schließen.
Kapazitive Sensoren: Funktionsprinzip und Einsatzfelder
Wo induktive Sensoren an ihre Materialgrenze stoßen, übernehmen kapazitive Sensoren. Ihr entscheidender Vorteil: Sie reagieren auf jedes Material, das in ihr elektrostatisches Feld eintritt, ob Metall, Flüssigkeit, Pulver oder Kunststoff.
Das Messprinzip basiert auf dem Kondensatorprinzip. Die Sensorelektrode bildet eine Kondensatorplatte; das Zielobjekt bildet die zweite. Tritt ein Material in das elektrische Feld ein, ändert sich die Kapazität messbar. Ein Auswertekreis überwacht diese Änderung kontinuierlich und schaltet den Ausgang bei Überschreiten eines definierten Schwellenwerts.
Besonders wertvoll: Kapazitive Sensoren erkennen Füllstände durch nichtmetallische Behälterwände hindurch, ohne Medienkontakt. Das macht sie zur bevorzugten Wahl in der Lebensmittel- und Pharmaindustrie, wo Hygieneanforderungen direkten Sensorenkontakt mit dem Medium oft verbieten. Gleiches gilt für Schüttgutsilos mit Pulver oder Granulat, wo unregelmäßige Oberflächen und nichtmetallische Materialien induktive Sensoren ausschließen.
Die Empfindlichkeit lässt sich per Teach-in auf das spezifische Zielmaterial kalibrieren, was flexible Anpassung bei Medienwechseln ermöglicht.
Elektrostatische Felder und Dielektrizität: Was wirklich gemessen wird
Das Messprinzip dahinter ist präzise: Die Elektrode im Sensorkopf bildet zusammen mit dem Zielobjekt einen Kondensator. Tritt ein Objekt in das elektrostatische Feld ein, steigt die Kapazität messbar an.
Wie stark diese Änderung ausfällt, bestimmt die Dielektrizitätskonstante des Zielmaterials. Wasser liegt bei ca. 80 und reagiert deshalb sehr kräftig. Öl liegt bei ca. 2 bis 5, Kunststoff bei ca. 2 bis 10. Alle drei sind detektierbar, aber die Empfindlichkeit des Sensors muss zum jeweiligen Material passen, sonst schaltet der Ausgang zu früh, zu spät oder gar nicht.
Ein integrierter Auswertekreis überwacht die Kapazität kontinuierlich und schaltet den digitalen Ausgang, sobald ein definierter Schwellenwert überschritten wird. Dieser Schwellenwert ist kein Festwert, er wird bei der Inbetriebnahme über ein Potentiometer oder ein Teach-in-Verfahren auf das spezifische Zielmaterial kalibriert. Ein Sensor, der für Wasser eingestellt wurde, ist für Öl falsch konfiguriert.
Für die Spezifikation besonders relevant: Kapazitive Sensoren erkennen Füllstände durch nichtmetallische Behälterwände aus Kunststoff oder Glas hindurch, ohne Medienkontakt. Das schützt das Medium vor Kontamination und den Sensor vor chemischem Angriff. Die Wandstärke des Behälters dämpft das Signal jedoch, was bei der Wahl des Schaltabstands berücksichtigt werden muss.
Typische Einsatzfelder kapazitiver Sensoren
Dieses Messprinzip erschließt ein breites Anwendungsspektrum, das induktive Sensoren grundsätzlich nicht abdecken können.
Füllstandsmessung in Tanks und Silos ist das klassische Einsatzgebiet. Flüssigkeiten, Granulate und Pulver lassen sich durch Kunststoff- oder Glaswände hindurch erkennen, ohne dass der Sensor das Medium berührt. In hygienesensiblen Bereichen, etwa in der Getränkeproduktion oder Pharmaabfüllung, ist dieser medienfreie Kontakt kein Komfort, sondern Voraussetzung.
Pulver- und Schüttgutdetektion in Lebensmittel- und Pharmabetrieben profitiert davon, dass kapazitive Sensoren auch bei unregelmäßiger Schüttoberfläche zuverlässig ansprechen. Ein Mehlsilo mit unebener Oberfläche oder ein Granulatbehälter mit Brückenbildung liefern trotzdem ein auswertbares Signal, solange die Dielektrizitätskonstante des Materials vom Luftwert abweicht.
In der Verpackungstechnik übernehmen kapazitive Sensoren das Näherungsschalten für nichtmetallische Materialien: Folien, Papier und Karton werden sicher detektiert, wo ein induktiver Sensor schlicht keine Reaktion zeigt. Ähnlich arbeiten sie in der Druckindustrie, wo Beschichtungen oder Klebekraftbeläge auf Trägermaterialien auf Vorhandensein geprüft werden.
IoT-Integration erweitert den Nutzen erheblich. Kapazitive Füllstandssensoren lassen sich über Modbus oder LoRaWAN an Monitoring-Plattformen anbinden, die Alarmschwellen setzen und bei Unterschreitung automatisch Nachbestellprozesse anstoßen. Typische LoRaWAN-Anwendungsfälle in der Praxis zeigen, wie diese Anbindung auch in bestehenden Industriegebäuden ohne aufwändige Verkabelung realisierbar ist.
Versagensmodi und Grenzen kapazitiver Sensoren
So vielseitig kapazitive Sensoren in den genannten Anwendungen auch sind, ihre Vielseitigkeit hat einen Preis: Das gleiche elektrostatische Feld, das Wasser, Öl oder Pulver zuverlässig erkennt, reagiert ebenso auf unerwünschte Einflüsse.
Feuchte und Betauung sind der häufigste Ausfallauslöser. Kondenswasser auf der Sensoroberfläche verändert die lokale Kapazität und kann einen Schaltvorgang auslösen, obwohl kein Zielobjekt vorhanden ist. Ein IP67- oder IP69K-Gehäuse schützt die Elektronik vor eindringendem Wasser, ändert aber nichts daran, dass ein Wasserfilm auf der Messfläche selbst als Dielektrikum wirkt. Vergussqualität und Oberflächenmaterial des Sensorkopfes sind deshalb eigenständige Spezifikationspunkte.
Temperaturbedingte Dielektrizitätsänderungen betreffen vor allem Anwendungen mit Ölen oder ähnlichen Medien. Die Dielektrizitätskonstante von Mineralöl liegt bei Raumtemperatur bei etwa 2 bis 3, verschiebt sich aber bei höheren Temperaturen messbar. Der einmal eingestellte Schaltpunkt driftet dann, ohne dass sich am Füllstand tatsächlich etwas geändert hat.
Leitfähiger Staub auf der Sensorfläche, zum Beispiel Metallstaub oder feuchtes Mehl, täuscht dauerhaft ein Zielobjekt vor. Das Ergebnis ist Dauerauslösung bis zur nächsten Reinigung.
Medienwechsel ohne Neukalibrierung ist ein häufiger Installationsfehler. Ein Sensor, der für Wasser (εᵣ ≈ 80) kalibriert wurde, ist an einem Ölbehälter (εᵣ ≈ 2 bis 5) deutlich unempfindlicher als beabsichtigt. Die Physik der Anwendung ändert sich; die gespeicherte Kalibrierung nicht.
Spezifikations-Hinweis: In Waschplätzen und Hochdruckreinigungsumgebungen müssen geschlossene Vergusskörper aus Polyurethan oder Epoxidharz sowie ein dokumentiertes Teach-in-Protokoll nach der Reinigung in der Spezifikation stehen. Bei stark schwankenden Medientemperaturen ist zusätzlich ein temperaturkompensierter Sensortyp oder ein fester Rekalibrierungsintervall vorzuschreiben.
Optische Sensoren: Funktionsprinzip und Einsatzfelder
Wo kapazitive Sensoren an die Grenzen ihrer Medienverträglichkeit stoßen, übernimmt die dritte Sensorfamilie: optische Sensoren, im Alltag auch als Lichtsensoren bezeichnet.
Optische Sensoren nutzen Licht, in den meisten Industrievarianten Infrarot, sichtbares Rot oder Laser, um Objektanwesenheit, Position und Bewegung berührungslos zu erfassen. Sie sind die leistungsfähigste Familie hinsichtlich Erkennungsreichweite und Auflösung; Detektionsabstände von mehreren Metern und Präzision im Submillimeterbereich sind im industriellen Standardbereich erreichbar. Diese Leistungsfähigkeit hat jedoch eine Kehrseite: Optische Sensoren reagieren empfindlicher auf Umgebungseinflüsse wie Staub, Kondensation und Fremdlicht als ihre induktiven oder kapazitiven Pendants.
Für Qualitätskontrolle, Pharmafertigung und Automotive sind sie trotzdem unverzichtbar, weil kein anderes Messprinzip gleichzeitig materialunabhängige Erkennung, hohe Schaltfrequenz und die nötige Reichweite für Hochgeschwindigkeitslinien bietet. Die Folgeabschnitte zeigen, welche Betriebsmodi dieses Prinzip verfügbar macht und wo die physikalischen Grenzen in der Spezifikation festzuhalten sind.
Lichtbasierte Erkennung: Einweg, Reflexion und Hintergrundausblendung
Drei Architekturprinzipien bestimmen, wie ein optischer Sensor seinen Lichtstrahl nutzt, und die Wahl zwischen ihnen hat direkte Konsequenzen für Montageaufwand, Zuverlässigkeit und Detektionspräzision.
Einweg-Lichtschranke: Sender und Empfänger werden gegenüberstehend montiert; ein Objekt unterbricht den Strahl und löst das Ausgangssignal aus. Diese Anordnung bietet die höchste Zuverlässigkeit, weil das Signal entweder vollständig ankommt oder vollständig unterbrochen ist. Der Nachteil ist die aufwändigere Montage: Beide Einheiten müssen exakt ausgerichtet und separat verkabelt werden.
Reflexions-Lichtschranke (Retroreflexion): Sender und Empfänger sitzen in einem einzigen Gehäuse; ein Reflektor auf der Gegenseite wirft den Strahl zurück. Die Montage ist deutlich einfacher, da nur eine Seite verkabelt wird. Hochreflexive Objekte, zum Beispiel Metallfolienverpackungen, können den Strahl selbst zurückwerfen und Fehlsignale erzeugen. Für solche Materialien sind polarisierende Filter notwendig.
Hintergrundausblendung (BGS): Der Sensor nutzt Triangulation, um nur auf Objekte innerhalb eines exakt definierten Abstands zu reagieren. Alles dahinter wird ignoriert. Das macht BGS-Sensoren ideal für Anwendungen mit unruhigem oder reflektierendem Hintergrund.
Bei der Lichtquelle gilt: Lasersensoren eignen sich für sehr kleine Objekte oder lange Reichweiten durch ihren fokussierten Strahl; LED-Sensoren sind robuster und kostengünstiger für Standardanwendungen.
Als Erweiterung des Grundprinzips ermöglichen Farbsensoren und Kontrastdetektoren die Unterscheidung von Aufdruck, Etiketten und Verpackungsfarben, was direkt in Qualitätskontroll- und Etikettierlinien einsetzbar ist.
Typische Einsatzfelder optischer Sensoren
Diese Prinzipien entfalten ihren vollen Wert in konkreten Industrieanwendungen, wo andere Sensortypen an ihre physikalischen Grenzen stoßen.
Automobilfertigung: Auf Hochgeschwindigkeitslinien erkennen Laser- und Kamerasensoren Oberflächenfehler, prüfen Bauteilkomplettheit und sortieren Teile nach Geometrie, ohne die Linie zu verlangsamen. Induktive Sensoren könnten zwar Metall detektieren, liefern jedoch keine Aussage über Oberflächenqualität oder Formabweichung.
Pharma und Lebensmittel: Optische Sensoren prüfen Füllstände in transparenten Glasbehältern, verifizieren Etikettensitz und kontrollieren Verschlusskomplettheit, alles ohne Medienkontakt. Das ist entscheidend, wo Hygieneanforderungen direkten Sensorkontakt mit dem Produkt ausschließen.
Verpackungstechnik: Barcode- und QR-Code-Leser sowie Druckbild-Prüfsensoren arbeiten direkt in der Linie und melden fehlerhafte oder fehlende Kennzeichnungen in Echtzeit, bevor eine fehlerhafte Verpackung die Linie verlässt.
Maschinensicherheit: Lichtvorhänge und Sicherheits-Lichtschranken sichern Zugangsbereiche zu Bearbeitungszellen. Wird der Lichtstrahl unterbrochen, stoppt die Maschine sofort; das Funktionsprinzip ist materialunabhängig und damit universell einsetzbar.
Hochgeschwindigkeitstransport: Auf Förderstrecken mit Kunststoffträgern oder langen Erfassungsabständen scheiden induktive und kapazitive Sensoren aus. Optische Sensoren erfassen Position und Durchlauf zuverlässig, unabhängig vom Trägermaterial. Im Kategorier i sensorsortimentet finden sich protokollkompatible Varianten für alle genannten Anwendungsklassen.
Versagensmodi und Grenzen optischer Sensoren
Diese Stärken haben jedoch ihren Preis: Optische Sensoren reagieren empfindlicher auf Umgebungseinflüsse als induktive oder kapazitive Typen.
Staub und Partikelwolken streuen den Lichtstrahl und schwächen ihn progressiv ab. In stark partikelbelasteter Luft, etwa in Schleif- oder Holzbearbeitungsanlagen, kann die Empfangsenergie so weit sinken, dass kein auswertbares Signal mehr ankommt, ohne dass der Sensor selbst defekt ist.
Kondensation und Linsenverunreinigung sind in feuchten Produktionsumgebungen ein dauerhaftes Risiko. Spritzwasser und Dampf hinterlassen Ablagerungen auf der Schutzlinse, die den Strahlengang zunehmend trüben. Reinigungsintervalle müssen deshalb verbindlich in das Wartungskonzept aufgenommen werden, nicht als optionale Empfehlung.
Transparente und hochglänzende Objekte wie Glasflaschen oder Folienverpackungen transmittieren oder reflektieren Licht unvorhersehbar. Standardsensoren detektieren sie zuverlässig oder übersehen sie vollständig, je nach Winkel und Oberflächenbeschaffenheit. Für solche Anwendungen sind speziell abgestimmte Varianten erforderlich, etwa Polarisationsfilter bei Retroreflexionssensoren oder Hintergrundausblendung.
Intensive Fremdlichtquellen wie Schweißfunken oder direktes Sonnenlicht können den Empfänger sättigen und Fehlsignale erzeugen, da deren Spektrum mit dem Arbeitsstrahl des Sensors überlappt.
Spezifikations-Hinweis: Gießerei-, Schweiß- und Hochdruckreinigungsumgebungen sind ohne speziell konstruierte Schutzgehäuse grundsätzlich ungeeignet für optische Sensoren. Die Umgebungsklassifikation in der Spezifikation muss diese Einschränkung explizit benennen, bevor ein Sensortyp festgelegt wird.
Direkter Vergleich: Welcher Sensor passt zu welcher Situation?
Die vorangegangenen Abschnitte haben gezeigt, wo jede Sensorfamilie versagt. Die folgende Matrix zeigt, wo sie zuverlässig funktioniert.
| Zielmaterial | Bevorzugter Sensortyp | Kritische Umgebung | Fehlanwendungsrisiko |
|---|---|---|---|
| Metall (Eisen, Stahl) | Induktiv | Metallspäne, Öl, raue Umgebung | Kunststoffziel: Nulldetektion |
| Flüssigkeit, Pulver, Kunststoff | Kapazitiv | Trockene Schüttgutsilos, Hygienebereiche | Hochdruckwäsche ohne Verguss: Fehlauslösung |
| Beliebiges Material auf Distanz | Optisch | Saubere Verpackungslinien, Pharma | Staubige Gießerei: Signalausfall |
Reichweite und Montagefreiheit folgen demselben Muster. Induktive Sensoren arbeiten typischerweise im Bereich weniger Millimeter bis maximal 60 mm; die Reichweite sinkt zusätzlich bei Nichteisenmetallen. Optische Sensoren überbrücken Abstände von einigen Zentimetern bis zu mehreren Metern und passen sich flexibel an Objektgeometrien an. Kapazitive Sensoren liegen dazwischen, sind aber bei der Montage empfindlicher gegenüber Materialtoleranzen in der Umgebung.
Empfehlung für Spezifikationsschreiber: Die Auswahlentscheidung beginnt mit zwei Fragen: Was ist das Zielmaterial, und wie ist die Umgebung klassifiziert? Erst wenn beide Antworten feststehen, ist ein Produktkatalog sinnvoll. Wer diesen Schritt überspringt, riskiert einen Sensortausch nach der Installation.
IP-Schutzklassen: Wenn die Physik die Technik begrenzt
Aus der Umgebungsmatrix folgt ein weiterer Fallstrick, der in Spezifikationen regelmäßig übersehen wird: der Unterschied zwischen Gehäuseschutz und Detektionszuverlässigkeit.
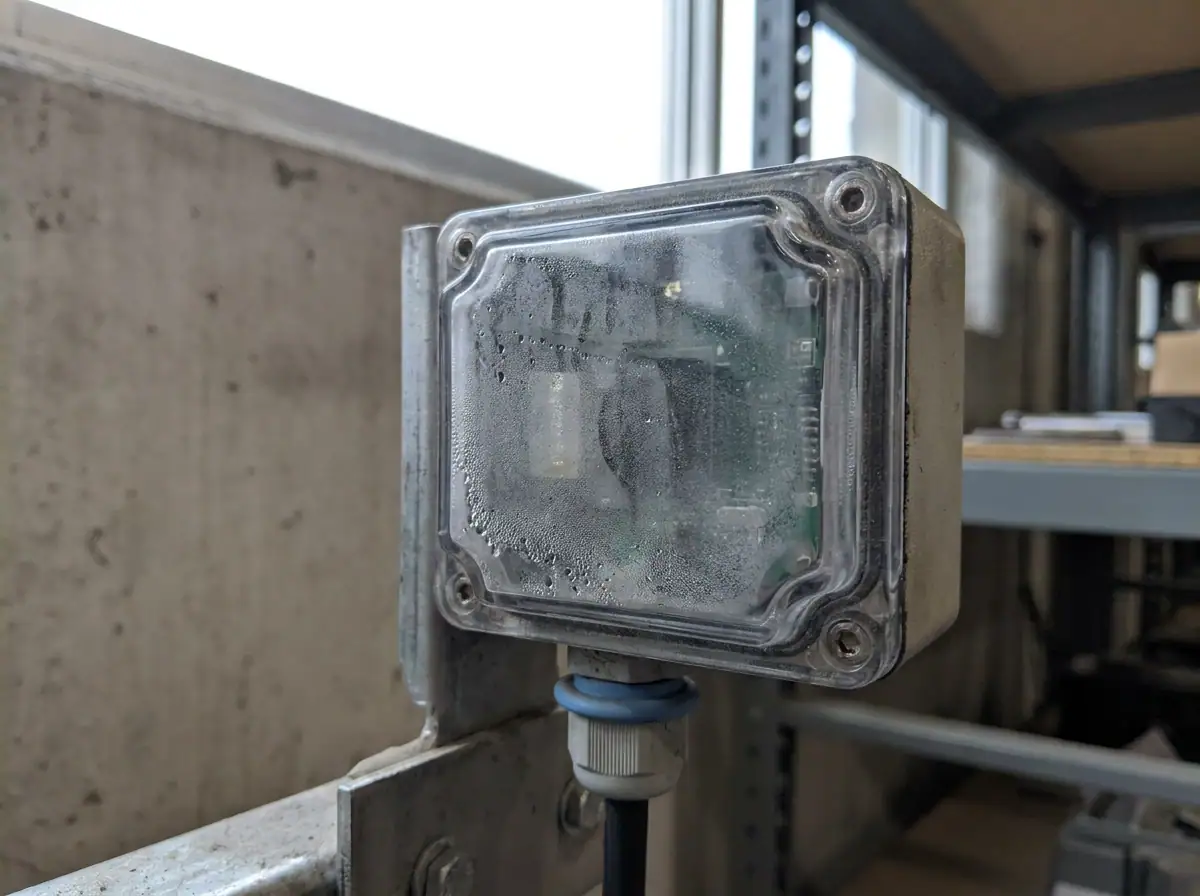
IP67 und IP69K (gemäß IEC 60529) beschreiben ausschließlich die mechanische Schutzbarriere des Gehäuses gegen Staub und Wasser. Sie sagen nichts darüber aus, ob das zugrunde liegende Detektionsprinzip unter realen Einsatzbedingungen funktionsfähig bleibt.
Zwei konkrete Beispiele verdeutlichen den Unterschied:
- Kapazitiver Sensor mit IP69K in einer Hochdruckreinigungszone: Das Gehäuse übersteht den Reinigungsvorgang unbeschädigt. Ein Wasserfilm auf der Sensorfläche jedoch verändert die dielektrische Umgebung direkt vor der Elektrode und erzeugt eine Kapazitätsänderung, die der Sensor nicht von einem echten Zielobjekt unterscheiden kann. Ergebnis: Fehlauslösung, obwohl das Gehäuse intakt ist.
- Optischer Sensor mit IP67 in einer Waschzone: Kein Wasser dringt ein. Abrasive Reiniger schleifen die Schutzlinse matt, Kalkablagerungen machen sie opak. Der Sensor ist mechanisch geschützt, optisch aber blind.
Für die Spezifikation gilt: IP-Klasse und Detektionsprinzip sind immer gemeinsam zu bewerten. Ein hoher IP-Wert ist eine notwendige, aber keine hinreichende Bedingung für die Eignung eines Sensortyps in einer anspruchsvollen Umgebung.
Von der Spezifikation zur IoT-Plattform: Integration mit Sensor-Online
Sobald Detektionsprinzip und Umgebungsklasse feststehen, folgt die nächste praktische Frage: Wie gelangen die Sensordaten zuverlässig in eine auswertbare Oberfläche?
Sensor-Online unterstützt alle drei Sensorfamilien über offene Protokolle, darunter Modbus RTU/TCP, MQTT und LoRaWAN. Induktive, kapazitive und optische Sensoren unterschiedlicher Hersteller lassen sich so auf einer einzigen Plattform zusammenführen, ohne proprietäre Gateways oder Sonderprogrammierung.
Das integrierte Alarmmanagement erlaubt es, sensorspezifische Fehlermuster direkt mit Benachrichtigungsregeln zu verknüpfen. Ein Dauersignal am induktiven Sensor deutet auf anhaftende Metallspäne hin; ein Signalausfall am optischen Sensor weist auf Linsenverunreinigung hin. Beide Muster lassen sich als eigenständige Alarmregel hinterlegen, sodass das Wartungsteam die richtige Ursache sofort kennt und nicht erst vor Ort suchen muss.
Echtzeit-Dashboards zeigen Sensorstatus, Schaltfrequenzen und Anomalien ohne zusätzliche Programmierkenntnisse. Die Oberfläche ist so gestaltet, dass Beschaffungs- und Betriebsteams dieselben Daten sehen, ohne unterschiedliche Softwareumgebungen pflegen zu müssen.
Besonders wertvoll ist die Möglichkeit zur Multi-Sensor-Redundanz: Überwachen ein induktiver und ein kapazitiver Sensor dasselbe Prozessobjekt gleichzeitig, kann die Plattform beide Signale kreuzvalidieren. Physikalisch bedingte Blindstellen einer Sensorfamilie werden dadurch durch die Stärken der anderen kompensiert.
Für die Hardwareauswahl bietet Sensor-Online einen Katalog mit über 1.200 Sensoren, Dataloggern und Konnektivitätslösungen. Protokollkompatible Hardware lässt sich direkt passend zur Detektionsanforderung auswählen. Wer vor der Plattformentscheidung noch grundsätzliche Kriterien klären möchte, findet in unserem Leitfaden zur Wahl der richtigen IoT-Überwachungsplattform eine strukturierte Entscheidungshilfe.
Checkliste für die Beschaffungsspezifikation
Mit den richtigen Protokollen und der Plattformanbindung ist die technische Grundlage gelegt. Was jetzt noch fehlt, ist eine klare Abfrage-Reihenfolge für die eigentliche Spezifikation.
Schritt 1: Zielmaterial festlegen
Metall, Nichtmetall, Flüssigkeit, Pulver oder eine Kombination? Diese eine Frage schließt sofort ein bis zwei Sensortypen aus. Nur Metall: induktiv. Flüssigkeit oder Pulver ohne Metallkontakt: kapazitiv. Beliebiges Material auf größere Distanz: optisch.
Schritt 2: Umgebungsklassifikation
Welche Stoffe befinden sich in der Umgebungsluft und auf Oberflächen? Metallspäne begünstigen Dauerauslösung bei induktiven Sensoren; leitfähiger Staub erzeugt Falschsignale bei kapazitiven Sensoren; Fremdlicht und Staubwolken blockieren optische Sensoren. Die Umgebungsmatrix aus den vorherigen Abschnitten liefert die passenden Versagensmodi.
Schritt 3: Reichweite und Montagegeometrie
Kurzer, fester Abstand an einer dedizierten Montageposition spricht für induktiv oder kapazitiv. Variables Objektformat, wechselnde Abstände oder eingeschränkter Gegenmontage-Zugang sprechen für optisch.
Schritt 4: IP-Klasse und Detektionsphysik gemeinsam bewerten
Ein hoher IP-Wert schützt das Gehäuse, nicht das Detektionsprinzip. IP-Klasse und physikalische Eignung immer gemeinsam in die Spezifikation aufnehmen.
Schritt 5: Ausgabeprotokoll und Plattformintegration
Welche Schnittstelle benötigt die IoT-Plattform: Modbus RTU/TCP, digitaler Ausgang, LoRaWAN oder MQTT? Protokollkompatibilität vor der Beschaffung klären. Sensor-Online unterstützt alle gängigen Protokolle, und wie Rohdaten dann in echte Einsparungen verwandelt werden, zeigt der Artikel Energieffektivisering i fastigheter med IoT anschaulich.
Schritt 6: Alarm- und Wartungsplanung
Welche Fehlersignale sollen auf der Plattform sichtbar sein? Reinigungsintervalle für optische Linsen, Kalibrierungszyklen für kapazitive Sensoren nach Medienwechsel und Prüfintervalle für induktive Sensoren in Spanumgebungen gehören von Anfang an ins Wartungskonzept.
Fazit: Physik zuerst, Produktkatalog danach
Wer die Checkliste konsequent durchgearbeitet hat, erkennt das übergeordnete Muster: Die Entscheidung beginnt immer bei der Physik.
Induktiv schlägt in rauen Metallumgebungen zuverlässig zu, kapazitiv erschließt Nichtmetalle, Flüssigkeiten und Schüttgüter, optisch liefert Präzision auf Distanz, solange die Umgebung sauber bleibt. Diese Stärken sind komplementär, nicht austauschbar.
Versagensmodi folgen denselben physikalischen Gesetzen wie die Detektion selbst. Ein hochwertiges Gehäuse schützt die Elektronik, ändert aber nichts daran, dass ein kapazitiver Sensor auf Wasserfilm reagiert oder ein optischer Sensor in Staub erblindet. Die Spezifikation muss Detektionsprinzip und Umgebungsklassifikation deshalb gemeinsam festschreiben, nie getrennt.
Sind erst einmal die richtigen Sensoren ausgewählt, übernimmt Sensor-Onlines offene Plattform die Integration: Sensoren verschiedener Familien und Protokolle, ob Modbus, MQTT oder LoRaWAN, laufen auf einem gemeinsamen Dashboard zusammen, mit Alarmregeln, Anomalieerkennung und Echtzeit-Status.
Sie sind unsicher, welcher Sensortyp für Ihre spezifische Anwendung passt? Als Schwedens größter Lieferant mit Erfahrung quer durch Industrie, Pharma, Lebensmittel und Infrastruktur navigiert Sensor-Online gemeinsam mit Ihnen durch die technischen Details, damit Ihr Beschaffungsprojekt von Anfang an auf dem richtigen Fundament steht.
Schreiben Sie uns: info@nodeledge.se oder rufen Sie an: +46(0)500 6000 22. Wir helfen gerne.